Retour aux études de cas
Automobile et transportAutomatisation industrielle
GlobalFreight Systems
Optimisation de flotte logistique autonome
Module de calcul en périphérie personnalisé pour la navigation autonome en temps réel dans les flottes logistiques.
Augmentation de l'efficacité
34 %
Latence de traitement
<12 ms
GlobalFreight Systems
Aperçu
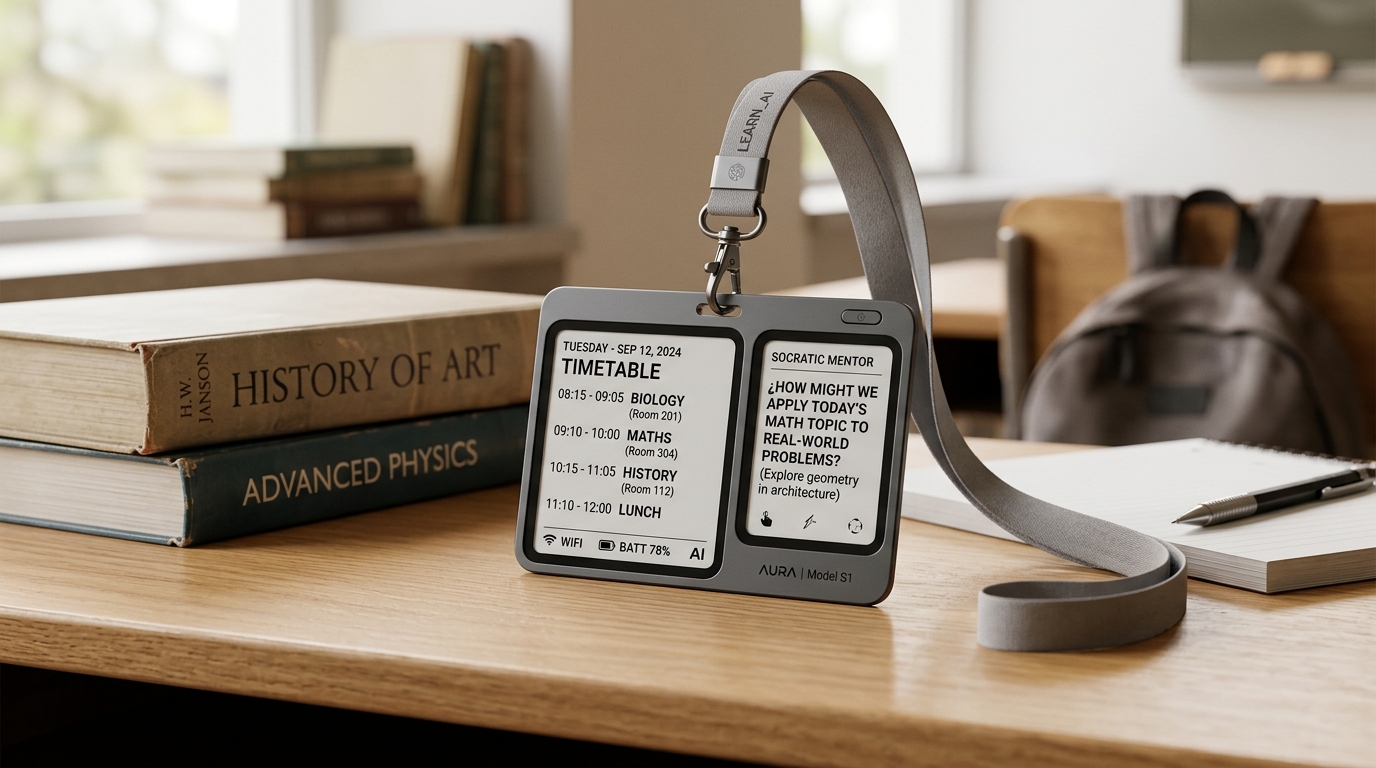
Nous avons conçu un module de calcul en périphérie personnalisé qui s'intègre directement aux capteurs de flotte existants, traitant les modèles de vision par ordinateur localement pour permettre des ajustements de navigation autonome en temps réel sans dépendre de la connectivité cloud.
Conception matérielle
Le système comprend un module de calcul robuste construit autour d'une plateforme NVIDIA Jetson avec une carte porteuse personnalisée pour une tolérance aux chocs et vibrations de qualité automobile.
Résultats
L'efficacité a augmenté de 34 % avec une latence de traitement inférieure à 12 ms.
FAQ technique approfondie
Comment le matériel personnalisé a-t-il été exploité pour GlobalFreight Systems ?+
En passant d'un matériel générique à une architecture en périphérie personnalisée, nous avons considérablement réduit la latence de traitement et amélioré l'efficacité thermique et énergétique globale.
Quels sont les avantages techniques fondamentaux de ce déploiement en périphérie ?+
Les principaux avantages incluent l'inférence en temps réel sans dépendance au cloud, une confidentialité des données renforcée et des réductions drastiques des coûts de bande passante opérationnelle.
Cette architecture peut-elle être adaptée à d'autres cas d'usage ?+
Absolument. La méthodologie sous-jacente Neural Fabric utilisée ici est hautement modulaire et peut être réaffectée à diverses applications industrielles et d'entreprise en périphérie.
Profil du projet
Services fournis
Conception matérielleIngénierie IA/ML
Technologies clés
Vision par ordinateurCUDAC++Linux
Silicon et fournisseurs
NVIDIAIntel
Besoin de résultats similaires ?
Discutons de la façon dont ChipTalk peut obtenir des résultats pour votre prochain projet.
Parlez-nous de votre projet.
Réponse rapide — Retour initial sous 48 heures
Cycle complet de R&D — De la faisabilité à la production de masse
Vaste expérience — Plus de 500 projets dans 15 secteurs
Validation rapide du MVP — Prototype en aussi peu que 12 semaines
Portfolio